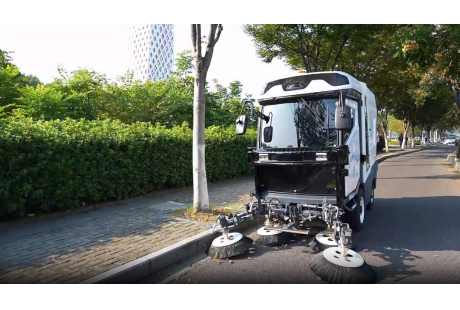

近日,城市之光(深圳)无人驾驶有限公司宣布,已完成面向环卫专属场景的纯视觉自动驾驶算法全栈自研,成为国内环卫无人驾驶领域首批打通纯视觉感知技术链路的企业,并正式开启场景验证阶段。
与乘用车自动驾驶不同,环卫作业场景具有更强的复杂性和独特性:人行道、背街小巷、市政辅道、绿化带出入口等区域交织,动态障碍物混杂行人、非机动车、宠物和散落杂物;同时,光照变化、逆光、积水反光、落叶遮挡等长尾干扰频繁出现,对视觉算法的鲁棒性、垃圾识别能力和贴边作业决策提出更高要求。
与乘用车自动驾驶不同,环卫作业场景具有更强的复杂性和独特性:人行道、背街小巷、市政辅道、绿化带出入口等区域交织,动态障碍物混杂行人、非机动车、宠物和散落杂物;同时,光照变化、逆光、积水反光、落叶遮挡等长尾干扰频繁出现,对视觉算法的鲁棒性、垃圾识别能力和贴边作业决策提出更高要求。
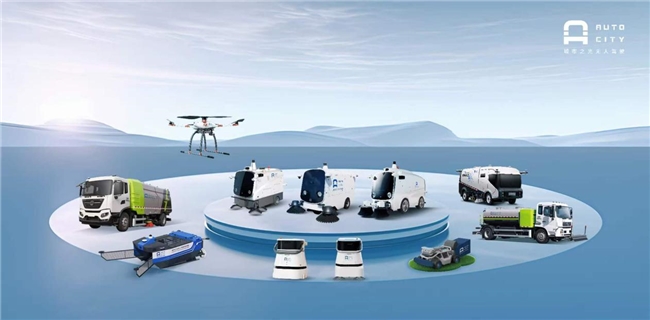
据介绍,此次自研的纯视觉方案依托公司多年积累的环卫场景数据,以视觉为主感知底座,已完成3D空间重建、目标检测、动态障碍物预测、作业语义理解、无图定位等核心模块开发。算法层面已具备独立完成环卫智驾感知、规划、决策的完整能力。
城市之光创始人郭馨阳表示,行业内多数环卫无人方案长期依赖激光雷达作为核心感知单元,硬件成本较高,制约了大面积普及。公司坚持从环卫场景本身出发做算法自研,而非简单移植乘用车视觉方案。此次纯视觉技术闭环是公司持续深耕底层技术的重要里程碑。技术路线的目标是未来逐步摆脱对激光雷达的依赖,但技术落地将遵循安全优先、循序渐进的原则,先并行测试、充分验证,再逐步推进落地。
据了解,城市之光自成立以来坚持底盘、算法双自研路线,一年来持续在国内多个城市落地无人驾驶环卫项目,积累城市道路、街巷、园区等环卫场景数据,形成“场景落地—数据回流—算法迭代”的闭环。本次纯视觉技术突破将进一步夯实公司技术壁垒,为智慧环卫和城市服务装备规模化普及打开新空间。
下一步,公司将在试点路段开展长期对照测试,持续优化极端光照、雨雾、夜间等复杂工况下的感知表现,稳步推进技术商业化落地。